

Зі штучною шкірою. У Гонконзі створили роботизовану руку, що розпізнає дотики
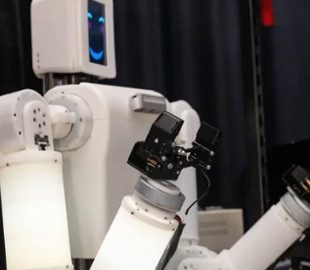
Дослідники Гонконзького університету науки і технологій розробили роботизовану руку EmArm зі штучною шкірою, яка розпізнає дотики, визначає силу натискання та допомагає уникати перешкод. Система розрізняє п’ять типів дотиків із точністю до 99,8%.
Про це пише видання Interesting Engineering.
На відміну від звичайних роботизованих рук, які використовують окремі сенсори переважно на захватах, EmArm має м’який оптичний чутливий шар по всій поверхні верхньої та нижньої частин руки. Його площа перевищує 71 000 мм².
Для виявлення контакту система використовує мініатюрні камери розміром менш як міліметр. Вони фіксують деформації штучної шкіри та аналізують розподіл сили, що діє на поверхню. Просторова роздільна здатність сенсорної системи становить 0,085 мм.
Оптична технологія також зменшує потребу в складній електропроводці всередині чутливого шару. За результатами випробувань, система зберігала точність передавання сенсорної інформації на рівні до 97,9% за впливу п’яти типів зовнішніх перешкод, зокрема електромагнітних, світлових, температурних, вологісних та акустичних.
Розробники поєднали штучну шкіру з міцним механічним каркасом, щоб зберегти точність рухів і здатність витримувати навантаження. Під час випробувань рука витримувала тиск понад 15 кг і крутний момент 7,35 Н·м. Точність повторного позиціювання залишалася порівнянною з показниками звичайних роботизованих рук.
EmArm обробляє дані про дотики разом з інформацією про положення власних суглобів. Завдяки цьому система може змінювати положення руки, регулювати силу захоплення та реагувати на фізичну взаємодію в реальному часі.
Під час одного з експериментів робот утримував баскетбольний м’яч, розташований не по центру його опори, та коригував положення руки й прикладену силу, щоб стабілізувати предмет. В іншому випробуванні система виявляла контакт із людською рукою, яка опинилася на шляху руху, навіть коли робот не міг побачити перешкоду. Після дотику він зупинявся, оцінював ситуацію та планував подальшу траєкторію.
Дослідники також перевірили, чи здатна роботизована рука розпізнавати різні типи дотиків під час взаємодії з людиною. Система розрізняла п’ять дій: погладжування, щипання, тикання, лоскотання та удар. Точність класифікації сягала 99,8%. Залежно від розпізнаного контакту робот міг демонструвати реакції, що відповідали радості, суму, цікавості, сором’язливості або гніву.
На думку розробників, технологію можна поширити й на інші частини роботизованого тіла, зокрема ноги та тулуб. Це може допомогти створювати гуманоїдних роботів, здатних безпечніше взаємодіяти з людьми в промисловості, побуті та під час надання медичної допомоги, особливо в ситуаціях, коли одного лише зору недостатньо для виявлення контакту або перешкод.
Источник: techno.nv.ua