

Успішність — понад 90%. Швейцарські дослідники навчили робота лазити по драбинах
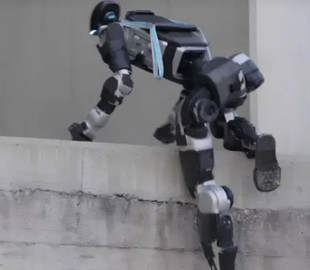
Дослідники з ETH Zurich та їхні колеги розробили підхід до керування, який дозволяє гуманоїдному роботу підніматися по драбинах, долати перешкоди та відновлюватися після падінь, завдяки контакту з навколишнім середовищем.
Систему продемонстрували на гуманоїдному роботі G1 від Unitree, показавши, як один підхід може підтримувати різні складні рухи, пише Interesting Engineering.
У симуляціях цей підхід досяг вищих показників успішності, ніж метод порівняння на восьми смугах перешкод, що підкреслює його потенціал для покращення мобільності гуманоїдних роботів.
Технологія під назвою «Планування контактів на основі уваги» (ACP) допомагає роботу вирішувати, де розташувати руки, ноги, коліна, лікті та таз відносно навколишнього середовища. Систему було протестовано на гуманоїдному роботі G1 від Unitree, демонструючи, як планування контактів та навчання з підкріпленням можуть допомогти роботам адаптувати свої рухи до різної місцевості, не дотримуючись заздалегідь визначених послідовностей рухів.
ACP поєднує навчання з підкріпленням з імітацією рухів для вирішення проблем управління роботами всім тілом. Навчання з підкріпленням дозволяє роботам удосконалюватися завдяки повторним спробам та зворотному зв’язку, тоді як імітація рухів навчає їх виконувати записані рухи. Однак навчання з підкріпленням може мати труднощі зі складною координацією, а системи на основі імітації можуть мати труднощі з адаптацією до незнайомих перешкод.
За словами команди, замість того, щоб генерувати повну послідовність рухів тіла, ACP передбачає відповідні точки контакту на навколишній місцевості. Потім окремий контролер координує суглоби робота для досягнення цих точок.
Наприклад, під час підйому по драбині робот повинен визначити відповідні сходинки для своїх рук і ніг. Потім його контролер координує рухи рук, ніг і тулуба між цими точками, зберігаючи при цьому опору. Такий підхід дозволяє роботу адаптувати свої рухи, не дотримуючись фіксованої послідовності підйому.
Планувальник контактів використовує нейронну мережу на основі уваги для обробки інформації про рельєф місцевості, внутрішній стан робота та задану користувачем мету. Його вхідні дані включають положення суглобів, швидкість суглобів та орієнтацію тіла. Система планує контакти для дев’яти частин тіла: двох рук, двох ліктів, двох колін, двох ніг та тазу. Це дозволяє роботу використовувати верхню частину тіла для підтримки, коли ходьби недостатньо.
Дослідники кажуть, що навчання проходило у три етапи. Спочатку контролер всього тіла навчився виконувати плани контактів, використовуючи 13,2 хвилини даних про рухи людини, адаптованих до структури тіла та фізичних обмежень робота. Далі дослідники разом навчали планувальника контактів та контролера. Нарешті, навчання з підкріпленням допомогло системі адаптуватися до процедурно згенерованих середовищ, що виходили за рамки початкових демонстрацій. Успішні спроби дали додаткові приклади навчання.
У реальних умовах було продемонстровано, як G1 піднімався драбинами та сходами, долав камені, повзав, перестрибував через перешкоди та відновлювався після падінь. У симуляціях система досягла середнього рівня успішності 92,5% на восьми складових смугах перешкод порівняно з 58,8% для базового рівня MGMT, підходу, що базується на генерації та відстеженні руху. Ці цифри відображають змодельовану продуктивність, а не реальні показники успіху.
Источник: techno.nv.ua