

У Нідерландах створили міні-дрон із сенсорами-вусами для польотів у темряві
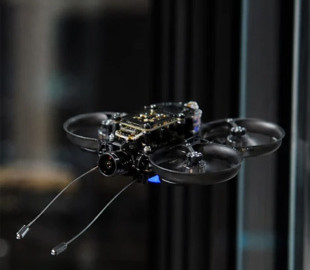
У Нідерландах розробили міні-дрон із тактильними сенсорами-вусами, що допомагають йому орієнтуватися в темряві та димі.
Надкомпактні дрони здатні проникати у вузькі проміжки зруйнованих будівель, однак через обмеження ваги, енергоспоживання та обчислювальних ресурсів не можуть нести потужні сенсори. За таких умов камери й лідар можуть не працювати, а навіть скляна перегородка може залишитися для апарата непомітною.
Дротові сенсори замість зору
Команда надихнулася вусами нічних тварин, зокрема мишей і котів, які можуть досліджувати простір завдяки дотику. На дрон, що поміщається на долоні, встановили два дротові «вуси» з нікель-титанового сплаву. Діаметр кожного дроту становить 0,4 міліметра, а довжина — майже 8 дюймів, тобто вони довші за сам апарат.
Біля основи кожного «вуса» розташовані три невеликі датчики тиску. Вони фіксують вигин дроту, за яким дрон оцінює відстань до перешкоди та своє положення відносно неї. Усі потрібні для навігації обчислення виконує мікроконтролер на борту без зовнішнього комп’ютера.
Випробування та корекція сигналів
Дослідники порівняли 72 польоти, перевіряючи шість варіантів кута встановлення сенсорів на трьох швидкостях. Без значних інцидентів дрон літав із «вусами», розміщеними під кутами 30, 45 і 60 градусів. Варіант у 45 градусів обрали через найменше відхилення орієнтації апарата; за кута 60 градусів скорочувалася дальність виявлення перешкод попереду.
Окремою проблемою стали вібрації від пропелерів, які потрібно було відрізняти від реального контакту з перешкодою. Після фільтрації шумів приблизно 38% спрацьовувань усе ще були хибними через поступове зміщення показників датчиків. Команда створила алгоритм, що оцінює таке зміщення під час польоту за даними, отриманими без контакту з поверхнею. У поєднанні з фільтром це, за даними дослідників, знизило частку хибних спрацьовувань до нуля.
Під час тестів біля прозорих стін дрон після дотику рухався паралельно поверхні, тримаючись від неї на відстані 60–100 міліметрів. У невеликій кімнаті зі скляними стінами він зміг знайти вихід завширшки 2,5 фута у 90% випробувань. Уся система тактильного сприйняття використовує 34 КБ із 192 КБ доступної пам’яті дрона.
Источник: processer.media