

Розгін до 28,8 км/год. Робот-велосипед навчився стрибати, їздити на задньому колесі та робити сальто
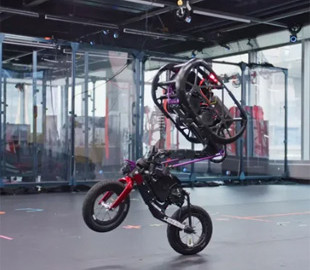
Дослідники Інституту робототехніки та ШІ (RAI Institute) розробили робота UMV, який розганяється до 28,8 км/год, стрибає, балансує на задньому колесі та виконує передні сальто. Для керування ним використали навчання зі штучним інтелектом.
Про це пише видання Interesting Engineering.
Робот Ultra Mobility Vehicle (UMV) поєднує конструкцію велосипеда з рухливістю роботів на ногах. Він важить 23,5 кг і може розвивати швидкість до 28,8 км/год. Завдяки спеціальному механізму переміщення маси робот зберігає рівновагу під час складних маневрів без додаткових коліс для стабілізації чи опор.
Основна частина його маси зосереджена у верхньому блоці, де розташовані обчислювальне обладнання, акумулятори та механізми для стрибків. Рухомі з'єднання дають змогу зміщувати цей блок відносно велосипедної рами, змінюючи положення центра мас і напрямок руху.
UMV здатний рухатися вперед і назад, розвертатися на місці навколо заднього колеса та балансувати майже без переміщення. Під час стрибків на задньому колесі він також може зміщуватися вбік, що розширює можливості порівняно зі звичайними колісними платформами.
Щоб навчити робота виконувати ці рухи, дослідники застосували метод навчання з підкріпленням. Спочатку UMV тренувався у віртуальному середовищі, де система змінювала розподіл маси, зчеплення з поверхнею, потужність двигунів, затримки керування та похибки датчиків. Це мало допомогти роботу пристосуватися до реальних умов.
Для тренування використовували симулятор NVIDIA Isaac Laboratory та алгоритм Proximal Policy Optimization. Дослідники розробили окремі моделі керування для звичайного руху, їзди на задньому колесі зі стрибками, переворотів і стрибків. Після навчання ці моделі перенесли на фізичного робота без додаткового тренування.
Під час випробувань UMV самостійно під'їжджав до платформи заввишки 1 метр, застрибував на неї, проїжджав поверхнею та стрибав униз. Він повторив цю послідовність 15 разів, демонструючи стабільність траєкторії під час підйому.
Робот також навчився виконувати переднє сальто. Для цього він під час стрибка стискає конструкцію, зменшуючи опір обертанню. Кутова швидкість обертання корпусу досягала приблизно 17 радіанів за секунду, а весь переворот із приземленням займав менш як пів секунди.
Поки що UMV випробовували в лабораторії з використанням системи захоплення руху, яка допомагала точніше визначати його положення. Надалі команда планує вдосконалити конструкцію, акумулятори, драйвери двигунів і бортові датчики, щоб зменшити залежність від зовнішнього обладнання.
Серед можливих сфер застосування розробки дослідники називають доставку вантажів у містах і розвідку на великих відстанях пересіченою місцевістю, де важливі швидкість, маневровість і здатність долати перешкоди.
Источник: techno.nv.ua